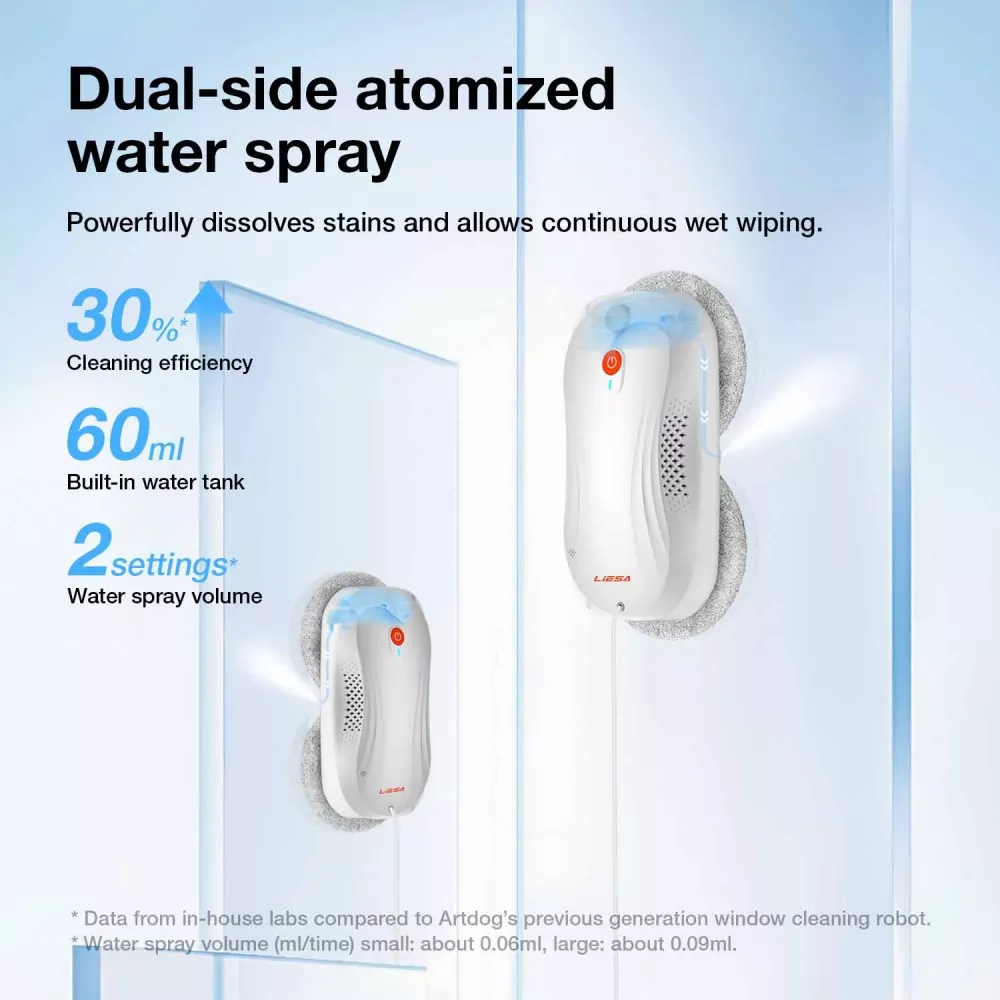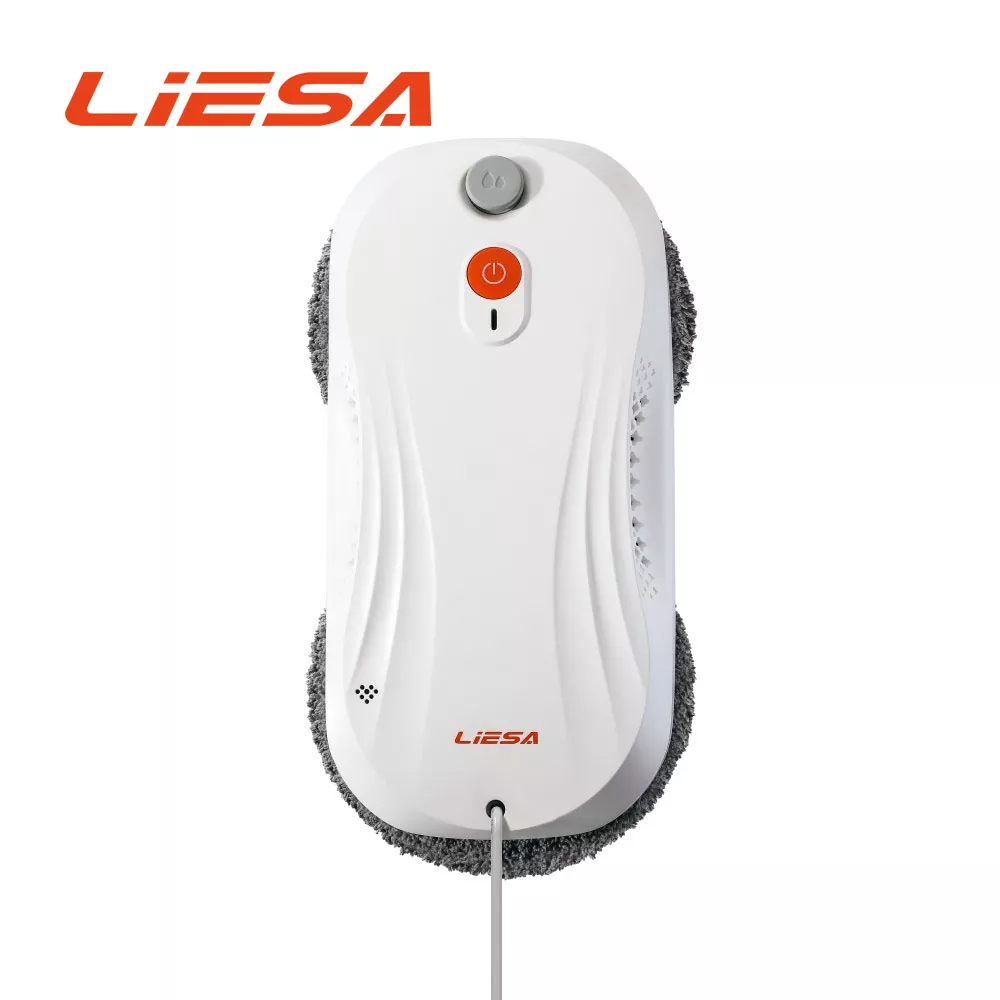
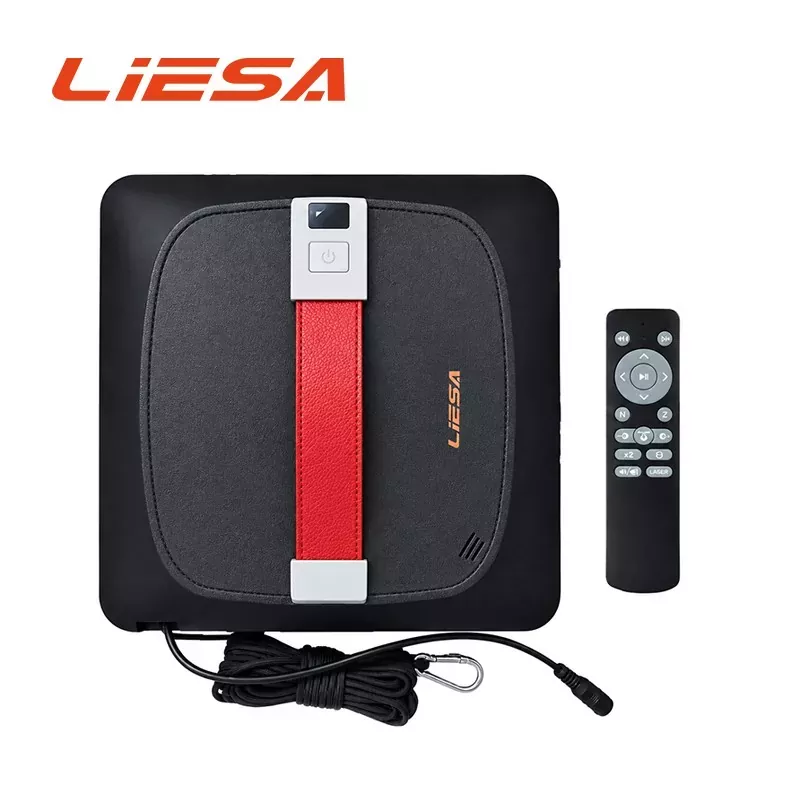
障害物検知窓掃除ロボット
Model:311
LIESA は、中国の青島で、ハンドル、ラッチ、またはマリオンを搭載したガラス用の障害物検出窓掃除ロボットを製造しています。ユニットは速度を落とし、測定された幅だけ経路をオフセットし、フィーチャを通過して元のラインに戻ります。 Liesa Intelligent Technology は 2014 年以来青島で家電製品を製造しており、そのモデルに OEM ブランドを提供しています。
ハンドル、ラッチ、マリオン、その他の隆起機能を備えたガラス用に設計された障害物検出窓掃除ロボットは、掃除経路内の障害物を識別し、障害物で停止するのではなくルートを調整します。
窓掃除ロボットの中国サプライヤーである LISA は、センシング自体だけでなく、検出後の対応にも重点を置いています。ロボットは、検出された特徴に応じて速度を落としたり、位置を変更したり、計画されたルートに沿って続行したりすることができるため、繰り返しの停止や、清掃パッドと周囲の取り付け金具との間の不必要な接触を減らすことができます。
何が障害とみなされるのか
4 つの機能でほとんどのケースをカバーします。フレーム内の開き窓ハンドルが最も一般的です。引き戸にはガラスが自慢のラッチまたはロックスタンド。開口部はマリオンで区切られており、障害物検知窓掃除ロボットは開口部を障害物ではなくエッジとして扱います。また、パッドが窓ガラスに到達する前にカーテンやブラインド コードが窓ガラスに当たることが検出されるため、布地が清掃経路に引き込まれることがありません。
それぞれに対する反応は即興ではなく決まっています。障害物検知窓掃除ロボットは速度を落とし、測定した幅だけルートをオフセットし、対象物を通過して元のラインに戻ります。オフセットが記録されるため、同じペイン上の 2 回目の通過では、障害物を再度発見するのではなく、同じ経路をたどります。
検出方法の比較
|
方法 |
検出するもの |
行動 |
|
なし |
何もない |
ルートは障害物で終了します |
|
接触検知のみ |
物体が特徴物に接触するときの抵抗 |
タッチすると止まる |
|
非接触センシング |
パッドの先を行く機能 |
スロー、オフセット、パス |
|
ルートメモリーとの組み合わせ |
機能とその位置 |
後のパスで同じパスを繰り返します |
4 行目はここで使用される配置です。2 つまたは 3 つの特徴を持つウィンドウでは、マシンは 1 サイクルで複数の修正を行います。
仕様
|
アイテム |
標準供給 |
注記 |
|
センシング |
接触式と非接触式の組み合わせ |
前方および接触時に特徴を検出 |
|
応答 |
スロー、オフセット、再開 |
同じパスが後のパスで繰り返される |
|
扱う機能 |
ハンドル、ラッチ、マリオン、カーテン |
フレーム内外で検出 |
|
グリップ |
圧力感知による真空吸着 |
サイクル中に監視される |
|
安全性 |
安全ロープと電源オフホールド |
中断時のバックアップ粘着力 |
|
表面 |
滑らかなガラスと滑らかなパネル |
気密シールが必要 |
|
認証 |
3C、CE、CB、FCC、ETL、GS、PSE、KTL |
注文に伴う書類 |
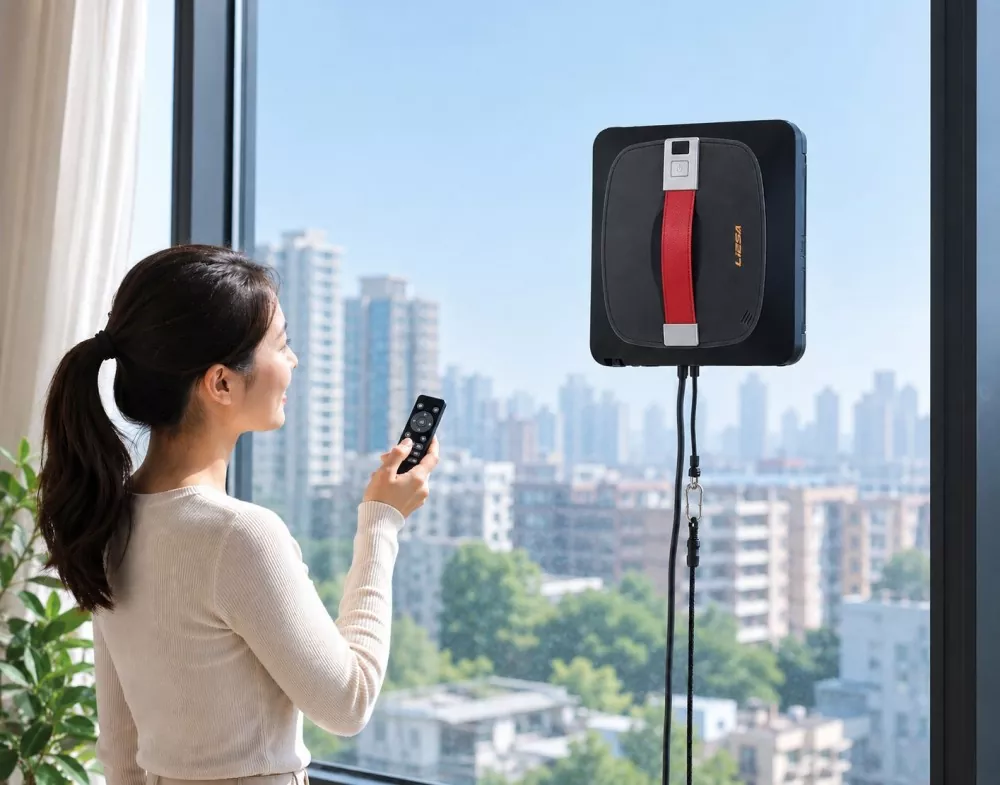
誤ったトリガーとカーテン
物体ではなく反射に反応するセンサーは、影や明るい帯で機械を停止させます。このため、オーナーはこの機能をオフにする必要があります。感度は通常の状態のリストに対して設定されます
カーテンは力で扱うのではなく、組み合わせで扱います。ユニットは裾の手前で停止し、マニュアルに記載されているように、機械がユニットを押し込んで生地を濡れたパッド上に引っ張るのではなく、ユーザーが生地を脇に引くことが期待されています。
OEM および注文に関する注意事項
障害物検知窓掃除ロボットは、センサーの感度、オフセット動作、本体の色、ロゴ、カートンのアートワーク、マニュアル言語、付属品セットに関する OEM 作業として供給されます。検出動作は、購入者の典型的な窓ハードウェアを備えたサンプル窓ガラスで確認されます。最小注文数量、工具、納期は見積書で確認されます。
連絡先: Liesa Intelligent Technology (Qingdao) Co., Ltd.、青島、中国 | www.liesagadget.com。工場の住所と完全な連絡先の詳細は見積書に記載されています。
よくある質問
Q: 障害物検知窓掃除ロボットは何を認識しますか?
A: ガラスに張り出して立っているハンドル、ラッチなどの金具、窓ガラスを区切る方立、窓に張られたカーテンやブラインドコードなどの布地。
Q: ハンドルに接触するとどうなりますか?
A: ユニットは速度を落とし、測定した幅だけ経路をオフセットし、特徴を通過して元のラインに戻ります。オフセットは後のパスのために記憶されます。
Q: 影でも止まりますか?
A: 感度はガラス上の低い太陽光などの通常の条件に対して設定されているため、反射によって停止が引き起こされることはありません。サンプルの両方の光条件下で動作をチェックします。
Q: カーテンを押して邪魔にならないでしょうか?
A: いいえ。生地の手前で停止するため、マニュアルにはカーテンを脇に引くようユーザーに指示されていますが、そのほうが機械と生地の両方にとって安全です。
Q: この機能によりサイクルが遅くなりますか?
A: いくつかの機能を備えた窓では少し問題がありますが、代わりに窓ガラスを手作業で仕上げる方法もありますが、それには時間がかかります。
Q:お見積りには何が必要ですか?
A: ターゲット市場のウィンドウ ハードウェア、センサー感度、市場、色、数量、パッケージ形式、およびブランド。
お問い合わせを送信
連絡先情報
-
住所
中国山東省青島市労山区可源威一路1号
-
-
Eメール
私たちのウェブサイトへようこそ!当社の製品や価格表に関するお問い合わせは、電子メールを残してください。24 時間以内にご連絡いたします。